Hướng dẫn xử lý PID Loop dao động, không ổn định trong Function Block Diagram Rockwell - nguyên nhân và cách tuning từ Hải Âu Automation.
LỖI PID LOOP DAO ĐỘNG, KHÔNG ỔN ĐỊNH: CÁCH XỬ LÝ
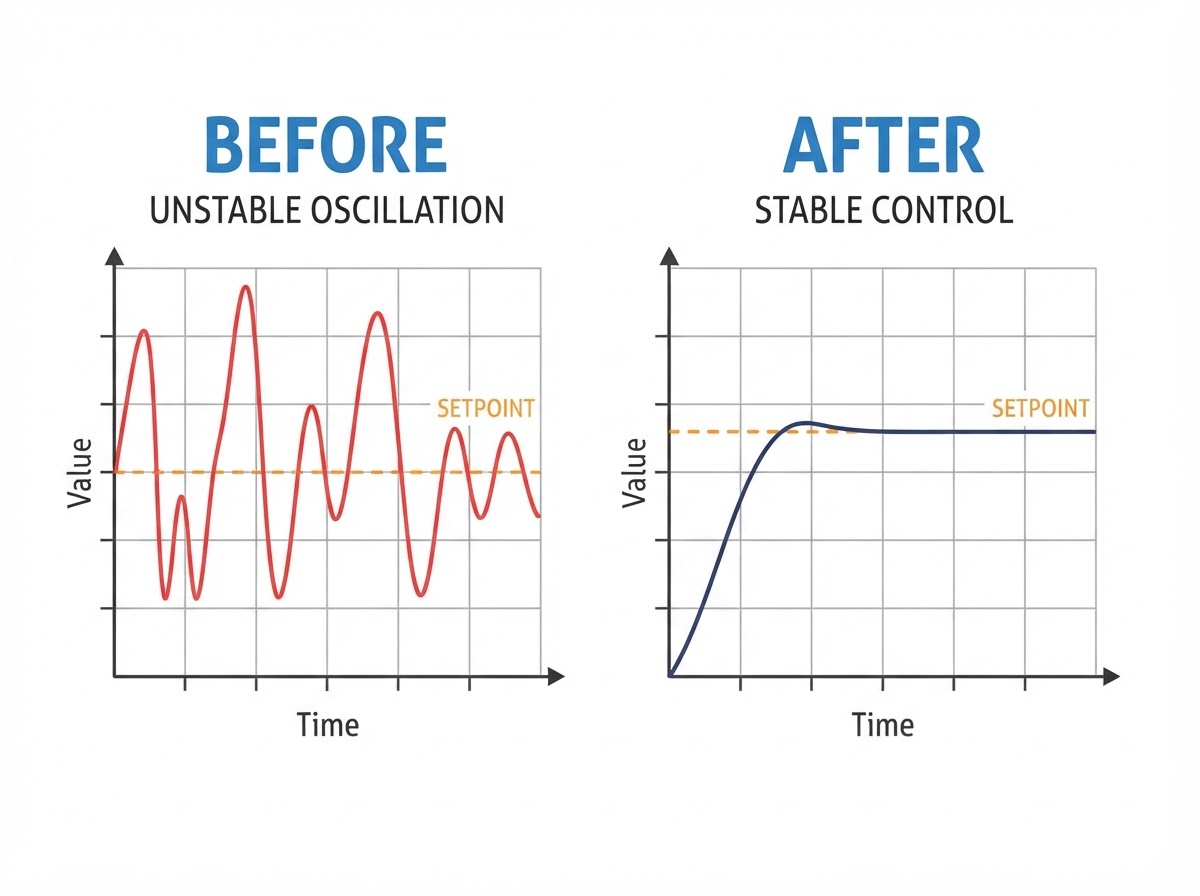
PID dao động là lỗi thường gặp khi tuning sai thông số. Bài viết của Hải Âu Automation chỉ ra nguyên nhân phổ biến.
Nguyên nhân thường gặp
- Gain (P) đặt quá cao — gây vọt lố, dao động quanh setpoint
- Integral (I) quá mạnh — gây overshoot kéo dài
- Tín hiệu PV bị nhiễu — cần thêm bộ lọc trước khi đưa vào PID
Cách xử lý từng bước
- Giảm Gain trước, quan sát đáp ứng
- Tăng dần Integral time để giảm overshoot
- Thêm Low Pass Filter nếu PV nhiễu
Xem chi tiết tại khóa Function Block Diagram.
Bạn đã sẵn sàng cho bước tiếp theo